



准确的需求预测对共享单车系统的公平和可持续扩展至关重要,但新站点的需求预测存在困难,因为这些站点缺乏历史数据并受到现有网络的影响。现有方法通常假设新旧站点之间的需求模式是静态的,忽略了新站点如何随着时间和空间的变化重塑需求模式。本次为大家带来人工智能领域顶级会议IJCAI 2025的文章《BGM: Demand Prediction for Expanding Bike-Sharing Systems with Dynamic Graph Modeling》。
一. 背景
共享单车系统在全球范围内越来越流行,提供短期租赁服务,有助于减轻城市交通拥堵、促进低碳出行并改善交通接入。随着这些系统的扩展,面临着一系列社会挑战,尤其是确保在不同社会经济区域之间的公平交通机会。扩展过程中,一个主要问题是新站点的需求预测困难,因为这些站点缺乏历史数据并且受到现有站点的影响。同时,新站点的加入会动态改变现有需求模式,增加了需求预测的复杂性。现有的预测方法通常假设新旧站点之间的需求关系是静态的,但没有考虑到新站点的加入会如何动态改变需求模式。
为了应对这一挑战,本文提出了一种新的需求预测框架,名为BGM(基于动态图建模的共享单车系统扩展需求预测),该框架利用一种动态图架构,持续更新其结构和节点属性,以反映新旧站点之间不断变化的关系,如空间相似性、功能相似性和时空需求模式。这种动态图建模使框架能够捕捉需求模式的变化。
框架包括两个关键模块:
i)一种知识转移方法,通过一个可学习的正交映射矩阵研究现有和新站点之间的嵌入转换,确保时空模式适应动态条件;ii)一种基于门控选择向量的特征融合机制,选择性地将转移的嵌入与站点的内在特征结合,生成更精确的需求预测。
本文的研究贡献总结如下:提出了一种统一的动态图框架,更新其结构和节点属性,以捕捉共享单车网络中不断变化的时空关系。提出了一种新颖的知识转移方法,通过可学习的正交映射矩阵研究现有和新站点之间的嵌入转换,以解决新站点数据稀缺问题。设计了一种基于门控选择向量的特征融合机制,动态平衡转移的嵌入和原始特征的贡献,生成增强的时空嵌入,以进行精确预测。通过对真实共享单车数据集的实验,证明此模型优于现有的其他方法,展示了在新站点需求预测中的准确性和鲁棒性。
二. 基础概念
2.1 共享单车系统扩展
一个扩展的共享单车系统由一组车站组成,用符号V表示,包括具有历史数据的现有车站VA和没有历史数据的新车站VB每个车站v∈V都与一个特征向量xv相关联,该向量编码了车站的时空特征和上下文特征(如位置、兴趣点、租赁记录)以及外部因素。
2.2 单车需求
单车需求指的是在给定时间间隔内某个车站的租赁数量,受时空因素的影响。为了建模这些变化,本文将共享单车系统表示为一个动态图模型,车站被表示为节点vi∈V,时间步长为t,车站在时间步的需求表示为dti。图Gt=(Vt,Et,Wt)随时间演变,其中边(i,j)∈Et捕捉车站之间的需求依赖关系,权重wij反映了空间、接近性和时间相关性。
2.3 问题表述
给定一个包含已有历史数据车站VA和新部署车站VB的扩展共享单车系统,需求预测问题是准确地估计所有车站的小时需求。
三.方法
3.1 时空特征编码
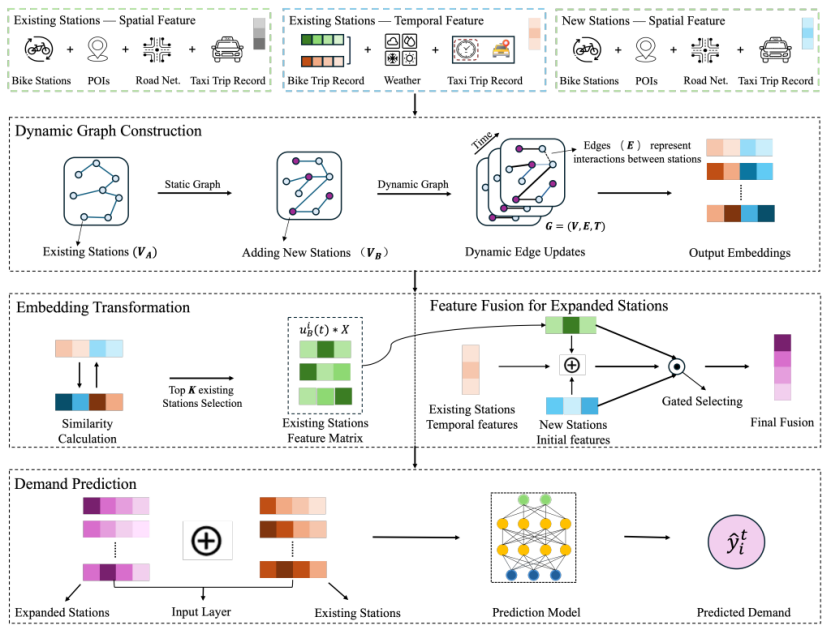
图1. BGM框架
如图1所示,本文将车站的时空特征编码作为图学习框架的输入:
空间特征:包括兴趣点(POI)分布、距离度量和道路网络连接性。通过邻接矩阵At反映车站间的空间接近性和功能相似性,随着时间变化而更新。固定半径内的POI被标准化为加权向量,表示车站的功能环境,距离度量采用高斯衰减函数,强调更靠近车站的交互。
时间特征:包括归一化的历史需求、天气特征和周期性时间编码。需求数据在车站间归一化以确保一致性,天气特征(如温度和降水量)也相应处理。
表示与车站相关的外部流动数据,如出租车出行记录。最终特征向量为:
3.2 动态图构建
动态图建模通过实时更新节点和边,捕捉共享单车站点之间不断变化的关系。每个车站通过特征表示,边的权重由空间接近性、功能相似性和时间需求相似度计算得到:
随着时间推移,邻接矩阵At更新,反映需求和外部因素的变化。新站点通过基于POI分布的空间特征整合到图中(如图1所示),边根据功能相似性和空间接近性创建:
节点嵌入通过图卷积网络(GCN)更新,确保节点嵌入动态演化,反映静态和动态关系。该过程有效捕捉时空依赖关系,适应不断变化的需求模式和外部因素。
3.3 嵌入转换
如图1所示,知识转移过程利用可学习的正交映射矩阵将现有车站(VA)的嵌入转移到新车站(VB),促进时空知识的转移。首先,通过余弦相似度计算新车站与现有车站之间的相似度:
选择相似度最高的前3个现有车站,并通过加权聚合得到新车站的嵌入:
接着,使用正交映射矩阵X将聚合的嵌入转移到新车站,X在正交约束XTX=I下进行优化:
知识转移方法通过转移嵌入来捕捉新车站的时空特征,能够动态地识别并对齐时空相关性,缓解数据稀缺和不断变化的站点关系带来的挑战。
3.4 扩展站点的特征融合
如图1所示,特征融合机制将转移的嵌入、现有特征和时间依赖性整合,生成新站点的表示。该过程动态平衡不同特征源的贡献,确保最终表示适应时空异质性。
融合后的特征通过门控机制计算:
其中,门控向量根据转移的嵌入与原始特征的联合特征调整平衡。时间注意机制根据不同时间步的特征分配权重,捕捉时间依赖性:
最终的融合特征综合了时空和动态关系,为需求预测提供了有效的特征表示,解决了数据稀缺问题,并保持了站点特有的特征。
3.5 损失函数
总损失函数包括空间对齐损失LS、时间对齐损失Lt和预测损失Lp。空间对齐损失LS通过对比方法对具有相似需求模式的嵌入进行对齐,时间对齐损失Lt确保连续时间步之间的一致性,预测损失Lp最小化预测需求与实际需求之间的均方误差(MSE)。
四.实验
4.1 实验细节
训练过程包括三步:
(i) 使用动态图计算嵌入;
(ii) 通过时空对齐损失精细化嵌入;
(iii) 使用多层感知机(MLP)进行需求预测。
空间对齐损失LS促进相似需求车站共享表示,时间对齐损失Lt确保时序一致性。精细化后的嵌入输入到MLP中预测需求。
实验设置:模型使用Adam优化器训练,批量大小为64,学习率为1×10⁻³,训练200轮,运行在NVIDIA RTX 4090 GPU上。
数据集:实验收集了五个数据集,整合了共享单车数据、气象数据、POI、道路网络和纽约出租车出行记录。主要评估数据来自纽约Citi-Bike和芝加哥Divvy-Bike的共享单车运营数据。
4.2 对比实验
实验选择了七种比较方法:
线性回归(LR):使用出租车、天气和空间特征预测单车需求,并基于邻里级别进行聚合。
空间回归(SR):建模空间滞后和误差结构,捕捉需求中的时空依赖性。
功能区(FZ):将车站聚类为功能区,使用随机森林和岭回归预测区域级别的转移。
GraphSAGE(SAGE):归纳地聚合邻居特征,便于推广到未见过的车站。
IGNNK(N2K):通过子图重构学习空间消息传递,以插值未采样节点并推广到动态车流数据。
TrafficStream(TS):将时空图网络与深度学习结合,用于动态交通数据的自适应模型更新。
Spatial-MGAT(MGAT):通过多图注意力捕捉时空依赖,注重邻近性和环境相似性。
结果分析:
表1. 共享单车系统扩展需求预测性能对比(BGM与基线方法)
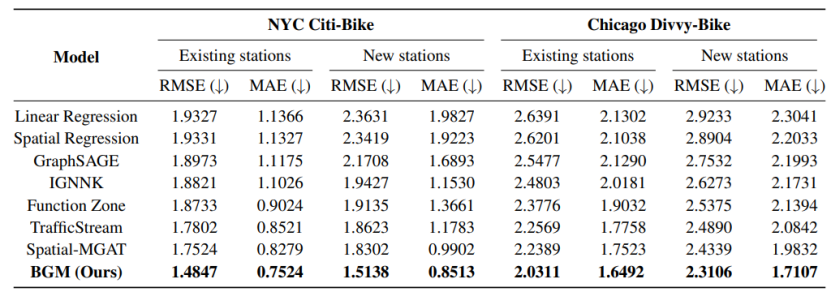
通过纽约Citi-Bike和芝加哥Divvy-Bike数据的对比分析,如表1所示,传统模型在现有站点和新站点上表现出较高的RMSE和MAE,限制了它们对复杂动态需求模式的捕捉。功能区模型通过空间聚类表现更好,GraphSAGE改善了对未见站点的学习,但时空建模的限制导致次优结果。IGNNK通过子图重构和空间消息传递增强了预测准确性,TrafficStream结合时空图网络在动态设置中表现稳健,但在新站点转移时有限。Spatial-MGAT通过多图注意力进一步提高了在稀疏数据下的性能。
BGM框架在所有数据集上表现最佳,实现了最低的RMSE和MAE值。其动态建模、时空交互和知识转移能力使其成为优化交通可达性、共享单车资源分配和支持可持续城市发展的有效方案。
4.3 消融实验
本文通过消融实验评估BGM模型中关键组件的贡献,测试了三种变体:W/O DM(不使用动态图建模)、W/O ET(不使用特征嵌入转换)和W/O FF(不使用特征融合)。
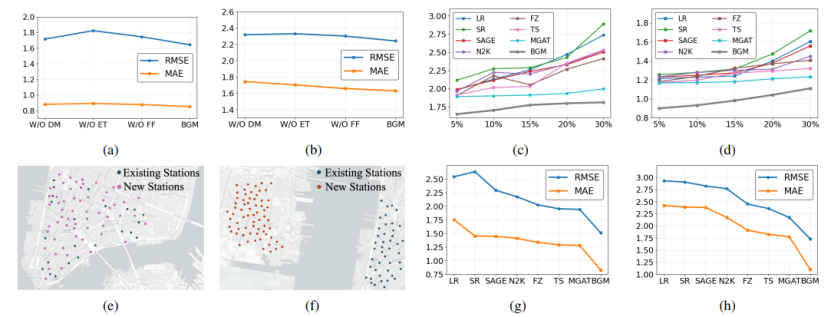
图2. 消融实验与扩展模式下的需求预测性能比较
如图2(a)和图2(b)示,BGM在所有数据集上表现最佳,相较于W/O ET,RMSE和MAE分别提升了13.8%,证明嵌入转换在需求预测中的重要性。W/O DM和W/O FF也表现出性能下降,凸显了动态图建模和特征融合对时空依赖捕捉和预测性能优化的作用。
4.4 鲁棒性分析
本文通过两个实验考察增长速率和扩展模式。第一个实验分析了增长速率变化对模型的影响。如图2(c)和图2(d)所示,BGM在所有数据集上始终优于基准方法,尤其在新站点上。在15%的增长率下,BGM的RMSE为1.78,MAE为0.90,30%增长率下仍保持低RMSE(1.75)和MAE(0.87)。这些结果表明,BGM能够有效适应不同扩展场景,保证在动态城市环境中稳定的需求预测。
第二个实验考虑了两种扩展模式:局部扩展(如图2(e)所示)新车站分布在现有网络附近和区域扩展(如图2(f)所示)新车站进入欠发达区域对模型的影响。如图2(g)和图2(h)所示,BGM在两种模式下均表现优异。在局部扩展中,BGM的RMSE为1.51,MAE为0.83,优于其他所有模型;在区域扩展中,BGM的RMSE为1.73,MAE为1.10,位居第二。该实验突出显示了BGM在支持公平、高效交通资源分配、促进城市可持续性和包容性方面的能力。
五. 总结
本文提出了一个新颖的框架BGM,旨在解决共享单车系统扩展中的需求预测问题。基于动态图建模,BGM捕捉了时空依赖关系的变化,并通过嵌入转换加强了新站点的知识转移。门控特征融合机制优化地整合了转移特征与原始特征,减少了负迁移,并确保在最小历史数据的情况下做出准确预测。实验结果表明,BGM在真实数据集上优于现有方法,为城市出行规划提供了有价值的洞察。未来的工作将探讨将BGM扩展到其他城市系统,并结合多模态数据,进一步提升其在多样化城市环境中的社会影响力。
 |
图文|刘苧锐
校稿|李佳俊
编辑|张育榕
审核|李瑞远
审核|杨广超
