



在智慧城市建设和智能交通系统快速发展的今天,实时位置服务已成为城市管理和出行服务的重要基础。每天,数以亿计的GPS设备产生海量的轨迹数据,如何将这些带有噪声的原始GPS点精准、实时地匹配到实际道路网络上,是支撑导航系统、交通监控、路径规划等应用的核心技术难题。本次为大家带来重庆大学时空实验室在智能交通领域顶级期刊IEEE Transactions on Intelligent Transportation Systems (TITS) 上发表的文章《EAR-MM: An Efficient Adaptive and Robust Algorithm for Streaming Map Matching》。
一. 背景
1.1 研究背景与意义
随着基于位置服务的快速发展,GPS轨迹数据量激增,但数据中存在固有噪声和误差,需通过地图匹配技术将其准确映射至实际道路。这一问题在复杂城市环境中尤为突出:高层建筑遮挡和多路径效应加剧了GPS定位误差,而密集的交叉口、高架桥等复杂路网结构更增加了匹配难度,传统方法难以在复杂场景下同时保障实时性、准确性和环境适应性。在此背景下,流式地图匹配技术因其能够实时处理连续输入的GPS点位,为导航系统、交通监控等实时应用提供了关键技术支撑,重要性日益凸显。
1.2 技术挑战
流式地图匹配面临三大核心挑战:
(1)实时性要求:必须增量处理GPS点,无法利用未来数据,对计算效率和算法鲁棒性要求极高。
(2)数据质量问题:GPS数据存在噪声、信号丢失和不规则采样等问题,增加了轨迹与路网准确对齐的难度。
(3)动态环境适应:道路条件不断变化,需要自适应策略来保持准确性和效率。
1.3现有方法局限
批处理方法:依赖完整轨迹数据,无法满足实时性需求。
流式方法:
(1)实时输出方法:立即提供结果但精度和鲁棒性不足。
(2)延迟输出方法:通过时间窗口提高精度但引入延迟。
同时,大多数现有流式方法使用固定参数或针对特定环境训练的模型,缺乏对实时变化条件的动态适应能力。
二. EAR-MM算法创新设计
2.1 整体架构:三模块协同工作
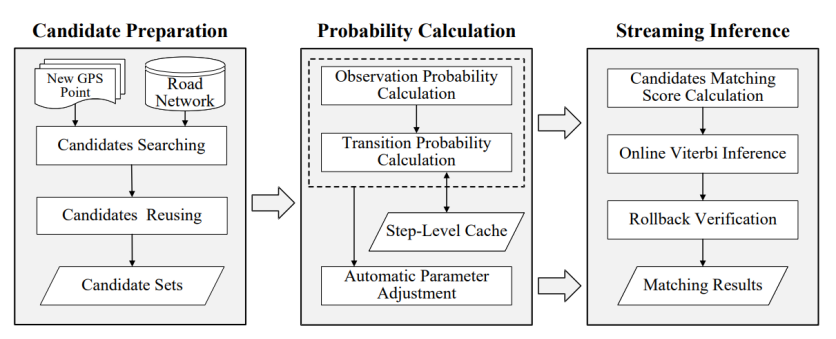
图1 EAR-MM算法框架
如图1所示,EAR-MM算法采用精心设计的流水线架构,包含三个紧密协作的核心模块:
候选点准备:负责为每个新到达的GPS点生成高质量的候选点集合。其核心创新在于引入了候选点重用机制,即不仅根据当前GPS点搜索新候选点,还会审慎地复用之前匹配成功的候选点。这一策略能有效抑制由GPS噪声引起的路径剧烈跳动或回环,从而显著增强候选集的稳定性和算法的鲁棒性。
概率计算:通过计算观测概率与转移概率来量化候选点间的转移可能性,并引入步级缓存和动态参数调整两项优化技术,在避免重复计算的同时动态适应环境变化,从而有效提升匹配精度与效率。
流式推断:基于候选点匹配分数,采用在线Viterbi算法实现实时路径推断,能够在接收新GPS点时立即输出最优匹配路径。同时引入回滚验证机制,通过滑动窗口内的状态回溯,动态修正因信息不足导致的短期匹配偏差,显著提升轨迹连续性与整体精度。
2.2 候选点准备
候选点准备模块作为算法的预处理核心,通过“搜索+验证”的双阶段流程,为每个输入的GPS点生成高质量的路网匹配候选集,为后续路径推断奠定坚实基础。
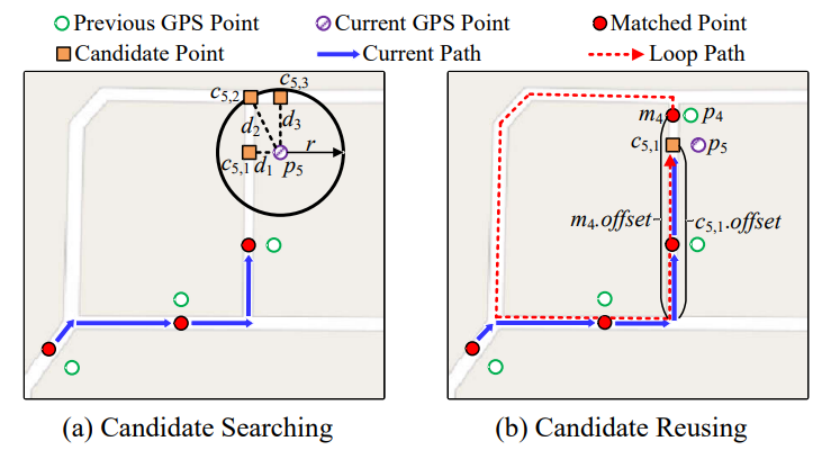
(1)候选点搜索:算法以GPS点为中心、50米为半径建立搜索区域,基于R树索引快速检索空间范围内的所有路段,并通过计算最短垂直投影点构建初始候选集合。如图2(a)所示,该过程确保所有候选点均位于实际道路网络上,满足地图匹配的空间约束要求。
(2)候选点重用:算法引入创新性的验证机制。如图2(b)所示,当检测到候选点与历史匹配点处于同一路段但位置呈现逆向偏移时,系统会通过计算移动速度进行物理合理性判断。若速度超过道路限速的三倍阈值,则判定为GPS漂移导致的异常情况,此时将历史匹配点重新纳入候选集,与异常候选点共同参与后续计算。
2.3 概率计算
概率计算模块在经典隐马尔可夫模型基础上进行了重要创新,通过系统化的三层架构设计,实现了精准的概率评估与智能的环境适应。
2.3.1 精细化概率建模
(1)观测概率建模
基于高斯分布构建观测概率模型,精确量化候选点与GPS点的空间一致性:
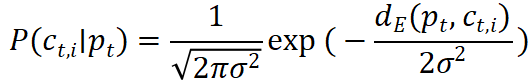
其中标准差σ默认设为5米,充分考虑了不同环境下的GPS误差特性。该模型能够自适应调整对位置精度的要求,在信号良好的开阔区域严格执行空间约束,在信号较差的复杂环境中适当放宽标准。
(2)转移概率建模
采用指数分布评估移动轨迹的物理合理性,核心公式为:
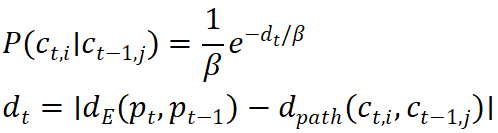
其中β为尺度参数(默认值5),通过对比欧氏距离与实际路径距离的差异,精准识别符合道路约束的合理移动模式。如图3所示,该机制能够有效区分合理路径与异常轨迹:当观测点间欧氏距离与候选点路径距离的差异小于与的差异时,路径对(,)相比(,)具有更高的转移概率。
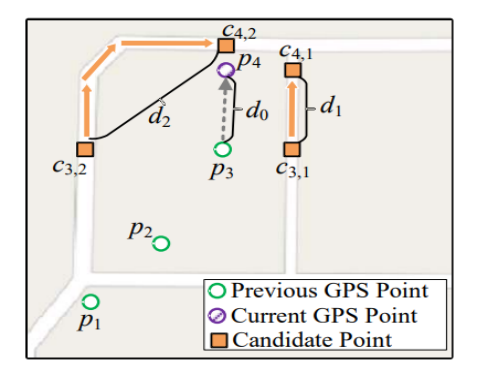
图3 新 GPS点的转移概率计算示意图
2.3.2 计算效率优化
(1)步级缓存机制
通过建立5步时间窗口的路径计算结果缓存,系统能够自动识别时空邻近的候选点对,直接复用历史计算结果,有效避免了重复计算带来的性能损耗。同时采用智能缓存替换策略,在保证计算准确性的同时实现了内存使用与计算效率的最佳平衡。
(2)双向Dijkstra算法
将传统单源最短路径搜索扩展为双向并行搜索,通过从起点和终点同时展开搜索,显著减少了搜索空间,大幅提升了路径查询效率。
2.3.3 动态参数调整
基于梯度下降的在线学习机制,系统通过下列权重自适应更新公式实时优化观测概率与转移概率的权重配比:
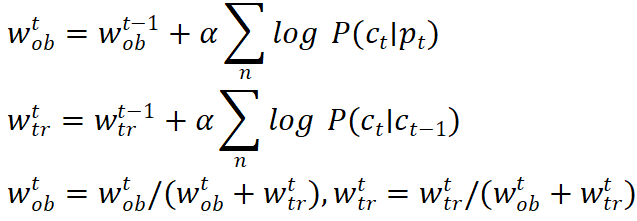
在环境感知策略方面,系统持续监测GPS定位精度的变化,当车辆进入城市峡谷等信号衰减区域时,自动降低观测权重,增强对路径连续性的依赖;而在开阔道路环境中则恢复均衡权重配置。学习率α设置为0.01,既保证了权重更新的稳定性,又确保了快速收敛特性,使得算法能够在短时间内适应环境变化,始终保持最优的匹配性能。
2.4 流式推断
流式推断模块是EAR-MM算法生成最终匹配路径的决策核心。它通过一个三级处理流水线,实现了实时、高精度的路径输出。
2.4.1 匹配分数计算
算法首先为“概率计算”模块输出的每个候选点,融合动态调整后的观测与转移概率,计算出一个综合匹配分数,为后续决策提供量化依据。
2.4.2 在线Viterbi推断
算法通过维护动态状态树(如图5所示),实现增量式的最优路径搜索。该过程基于动态规划原理,利用下述公式计算每个候选点的累积路径分数:
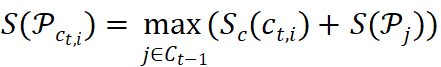
每接收到新的GPS点,算法立即更新状态树并输出当前最优匹配点,无需等待未来数据。如图4示例所示,候选点因其最优的累积分数被选为匹配点,体现了算法基于局部信息做出全局最优决策的能力。
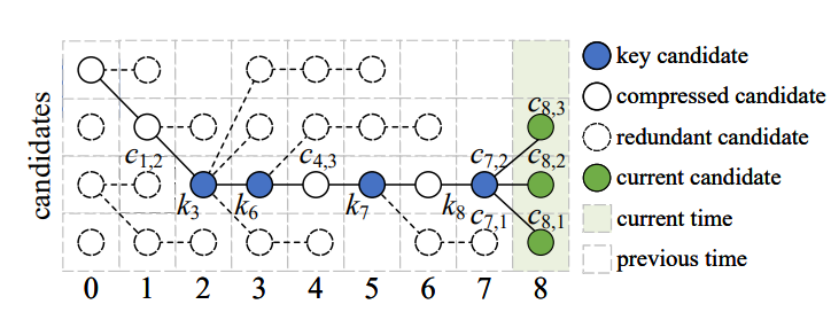
图4 用于回滚验证的状态树示例
2.4.3 回滚验证
此机制是针对在线推断“短视”问题的关键优化,它赋予算法自我修正的能力。其运作包含三个层面:
(1)关键点识别:算法在状态树中智能定位最近公共祖先作为关键点(如图5中的 k7),这些点是路径中相对可靠的分割点。
(2)状态树压缩:为保障实时性,算法在每次推断后立即执行高效的树压缩,通过修剪无子叶节点和绕过一元节点来显著降低内存占用,确保系统长期运行的轻量级与高效性。
(3)滑动窗口回溯:当新的关键点被确认后,算法会在一个固定大小的滑动窗口内,回溯至前一个关键点,并用两点间新的最优路径段替换原有路径,这有效纠正了因信息不完整而导致的早期匹配错误。
最终,系统根据是否发生回滚将结果分为路径延伸或路径变更两种类型。通过状态树压缩和受限回溯窗口的协同设计,算法在保证线性时间复杂度的同时,显著降低了内存需求,完全满足实时流式处理对效率和稳定性的双重标准。
三. 实验
3.1 实验设置
(1)数据集
使用来自成都(包含48,223条轨迹,覆盖2940辆出租车10天的运营数据)和无锡(包含3,673条轨迹,记录653辆出租车一周的行驶数据)的真实出租车轨迹数据及OpenStreetMap路网数据(成都包含245,577个路段,无锡包含91,270个路段),确保了实验的现实性和多样性。
(2)基线方法
选择了四种有代表性的流式或准流式HMM算法(OHMM, AMM, AOMM, DW-RMM)作为对比,排除了不适合实时场景的深度学习方法。
(3)评估指标
主要采用准确率(正确匹配点占总点数的比例)和平均匹配时间 (单条轨迹的平均处理时间)来衡量算法的精度与效率准确率。
3.2 核心实验结果
精度与效率双重领先
如图5所示,EAR-MM在两个真实出租车数据集上的准确率最高,同时匹配时间极短。例如,与表现较强的基线AOMM相比,EAR-MM仅需AOMM处理时间的0.61%和0.56%,同时准确率分别提升了8.87%和4.03%,实现了效率与精度的双重飞跃。
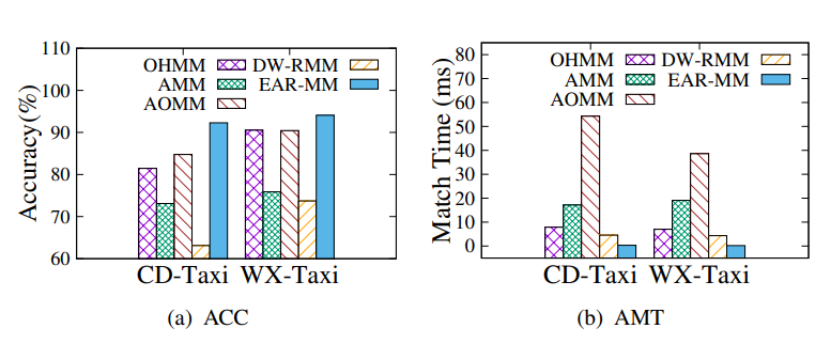
图5 与基线方法的整体性能比较
参数鲁棒性验证
采样间隔对匹配性能具有重要影响。如图6所示,随着GPS采样间隔从2秒增大至60秒,所有方法的准确率均出现下降,但EAR-MM的下降幅度最小,在不同采样率下始终保持领先。在匹配时间方面,EAR-MM表现稳定,未出现类似AOMM的波动现象,证明了其在不同数据密度下的强鲁棒性。
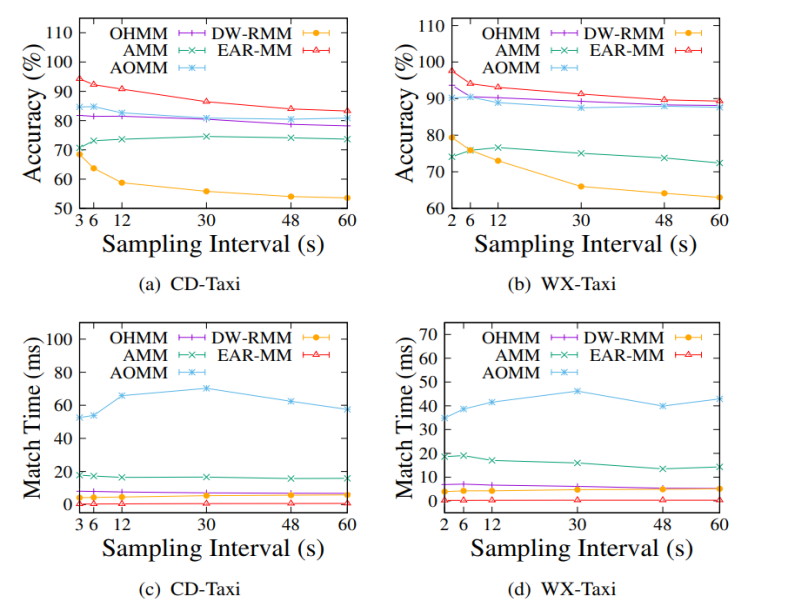
图6 不同采样间隔下的性能
自适应调参效果显著
如图7所示,该机制在两种数据集上的准确率均显著优于任何固定权重设置(0.3、0.4、0.5等),尤其在复杂交通环境中能够实时自适应,有效提升匹配精度。值得注意的是,这种性能提升并未带来额外的计算开销,匹配时间保持稳定,使其非常适合于实时高精度应用场景。
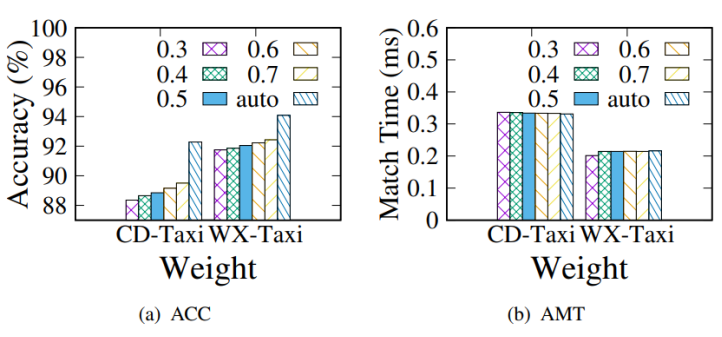
图7 不同权重下的性能
3.3 消融实验与组件分析
系统的消融实验结果(图8(a)-(b))清晰揭示了EAR-MM各核心组件的独特贡献。在效率方面,缓存机制与双向Dijkstra算法是性能提升的关键,它们通过避免冗余的最短路径计算,显著降低了处理时间。在精度方面,候选点重用机制与动态参数调整发挥了核心作用,特别是在GPS噪声显著的复杂场景下,有效提升了匹配的准确性。而回溯机制则展现出卓越的性价比,仅以极小的额外时间开销(每轨迹0.01-0.02秒),便能带来显著的精度提升(1.29%-1.32%)。
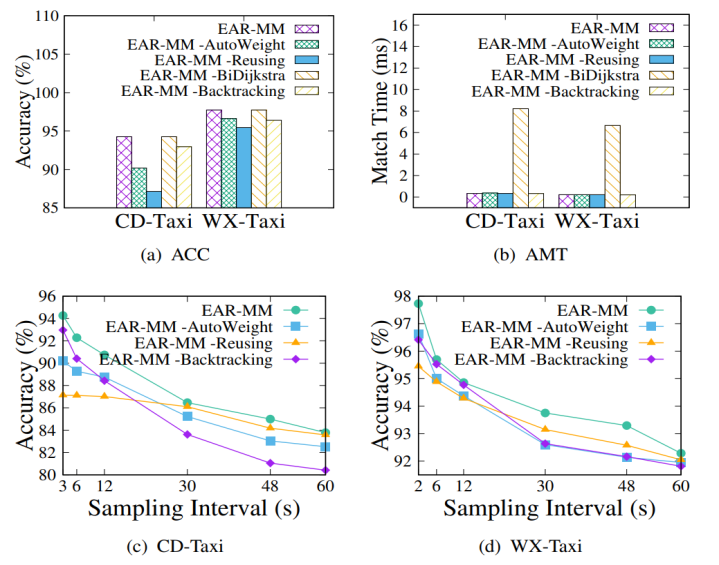
图8 消融实验性能
进一步的时间特性分析(图8(c)-(d))表明,所有组件的有效性在低采样间隔(3-6秒) 时最为突出,这恰好与典型的流式应用场景高度契合,证明了算法设计的前瞻性与实用性。同时,不同组件的主导作用会随数据集和采样间隔变化,这表明它们之间具有互补性,共同构成了EAR-MM强大的环境适应能力。
3.4 实际场景验证
如图9所示,在交叉路口场景,传统方法如OHMM、DW-RMM和AOMM往往将车辆错误匹配到邻近支路,而AMM虽能过滤部分低置信度点,仍缺乏足够的鲁棒性。相比之下,EAR-MM通过自适应参数优化和回溯机制,有效降低了偏移点的影响,避免不必要的绕行,确保了全局最优路径的选择。
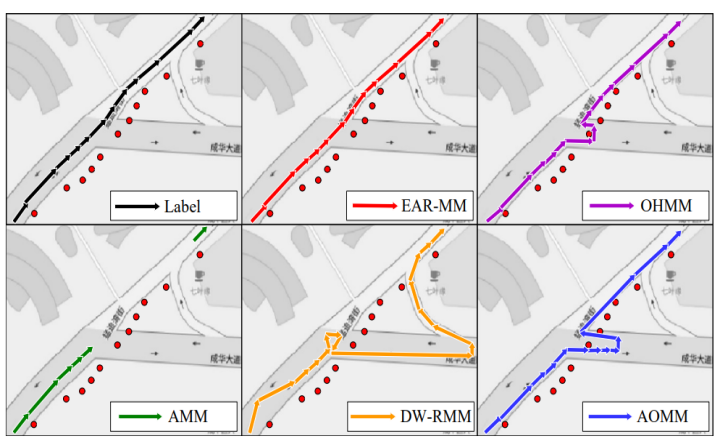
图9 交叉路口案例
如图10所示,在平行道路拥堵情况下,传统方法频繁产生循环匹配或错误切换到相邻平行道路,而EAR-MM通过候选点重用机制维持了较高的可靠性,有效抑制了错误的反向转移,避免了不正确环路的形成,保持了轨迹的时空一致性。
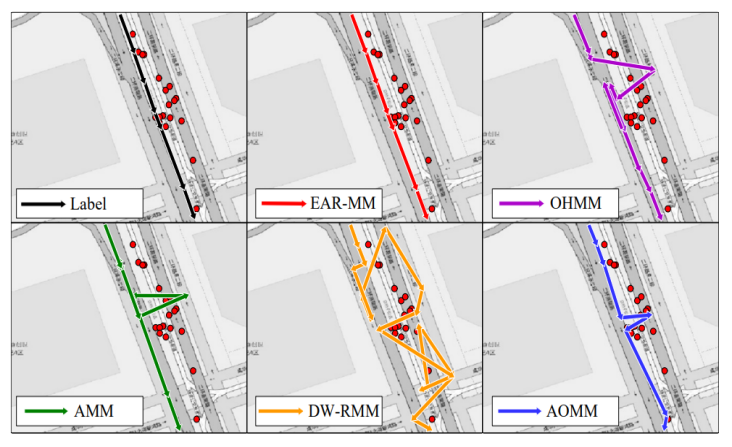
图10 平行道路拥堵案例
四.总结
-End-
 |
图文|范雨
校稿|李瑞远
编辑|周钦钦
审核|李瑞远
审核|杨广超
